Разберёмся, как камера и алгоритмы помогают беспилотному аппарату видеть обстановку и безопасно выполнять задачу. Будем анализировать решения и находить ошибки.
№1 · РАСПРЕДЕЛЕНИЕ
6 ЭЛЕМЕНТОВ · 1 БАЛЛ
1. Камера и органы управления
Распределите элементы по двум категориям: что получает визуальную информацию, а что использует её для управления аппаратом.
Слова для распределения: Сенсор изображения, Пропеллер, Объектив, Электродвигатель, Полётный контроллер, Камера
Источники визуальной информации
Элементы управления
№2 · ПОСЛЕДОВАТЕЛЬНОСТЬ
4 ШАГА · 1 БАЛЛ
2. Путь изображения до команды
Расположите этапы обработки визуальной информации в правильном порядке — от получения изображения до действия аппарата.
Полётный контроллер формирует команду
Алгоритм распознаёт объект
Камера получает изображение
Система определяет нужное изменение движения
№3 · НАЙДИ ЛИШНЕЕ
4 ЭЛЕМЕНТА · 1 БАЛЛ
3. Объекты визуального наблюдения
Найдите лишний элемент. Три элемента могут быть непосредственно обнаружены камерой при визуальном управлении аппаратом.
Заряд аккумулятора
Посадочная площадка
Препятствие
Разметка маршрута
№4 · ЛИШНЯЯ КАРТИНКА
4 ОБЪЕКТА · 2 БАЛЛА
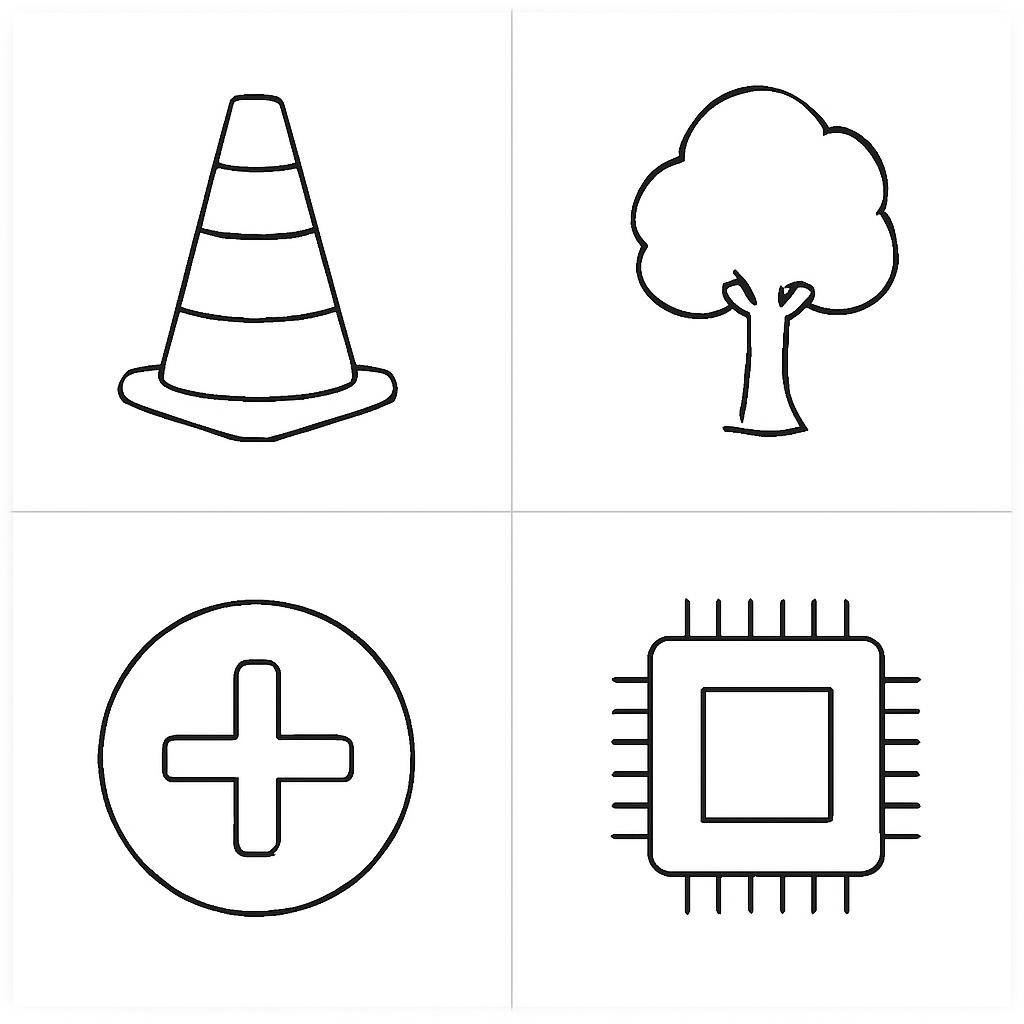
4. Что видит камера аппарата
Рассмотрите четыре объекта и выберите лишний: три объекта могут быть распознаны камерой как ориентиры или препятствия при полёте.
АБВГ
№5 · РАСПРЕДЕЛЕНИЕ
6 ЭЛЕМЕНТОВ · 2 БАЛЛА
5. Способы получения данных о положении
Распределите способы определения положения аппарата по двум категориям.
Слова для распределения: Определение координат по спутниковому сигналу, Поиск линии горизонта, Измерение высоты датчиком, Измерение ускорения, Определение препятствия по изображению, Распознавание посадочной площадки
Визуальные способы
Невизуальные способы
+5 заданий в этом листе
Зарегистрируйтесь — и соберите свой рабочий лист по этой теме за минуту: заданий столько, сколько нужно.
№6 · ПОСЛЕДОВАТЕЛЬНОСТЬ
5 ШАГОВ · 2 БАЛЛА
6. Посадка по визуальной метке
Восстановите последовательность действий аппарата при посадке на площадку, обнаруженную камерой.
Камера обнаруживает посадочную метку
Полётный контроллер проверяет положение метки относительно центра изображения
Аппарат снижает скорость и высоту
Аппарат касается площадки и завершает посадку
Аппарат корректирует направление и удерживает метку в центре изображения
№7 · НАЙДИ ЛИШНЕЕ
5 ЭЛЕМЕНТОВ · 3 БАЛЛА
7. Надёжность визуального решения
Найдите лишний фактор. Четыре фактора могут ухудшить надёжность визуального управления аппаратом.
Сильная тень
Туман
Быстрое изменение освещения
Разряд аккумулятора камеры
Цвет корпуса аппарата
№8 · ЛИШНЯЯ КАРТИНКА
4 СЦЕНЫ · 5 БАЛЛОВ
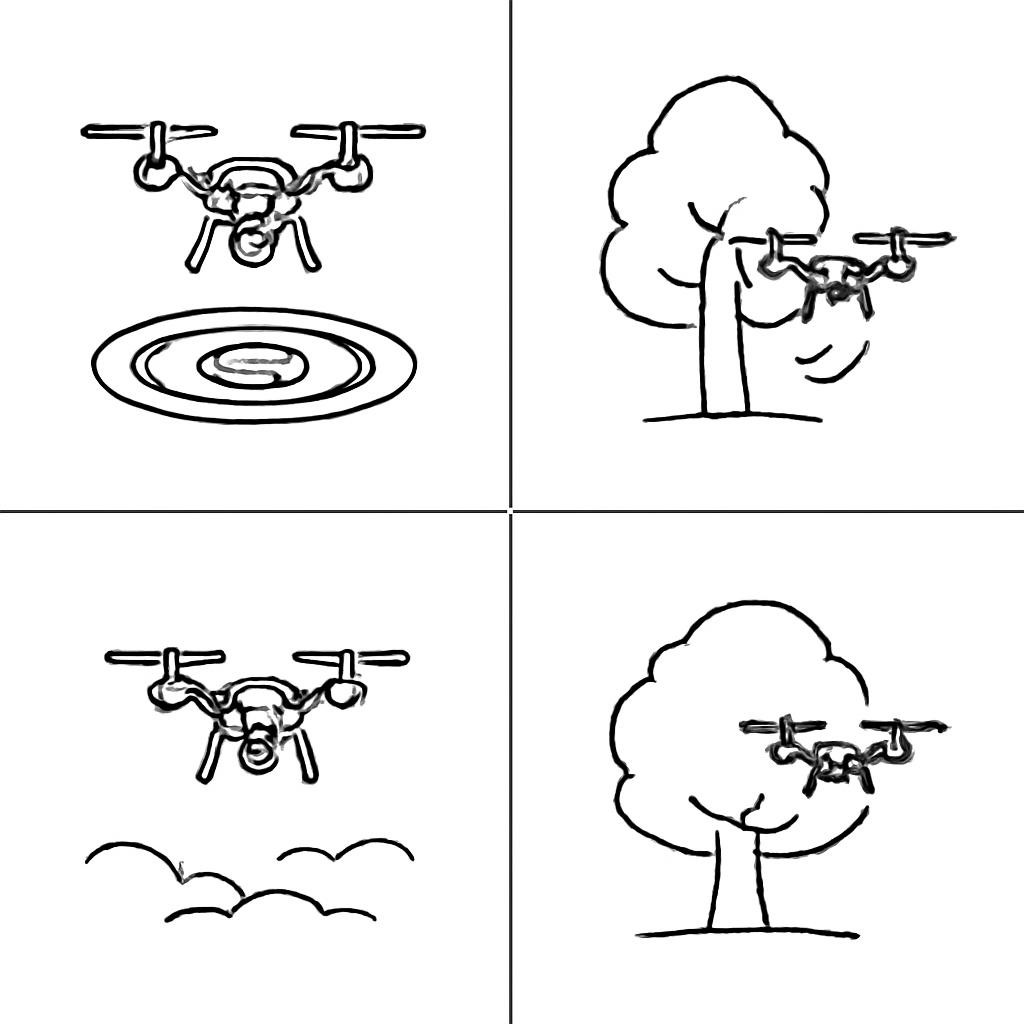
8. Безопасное визуальное управление
Выберите лишнюю сцену: три изображения показывают корректные действия системы визуального управления, а одно — опасную ошибку алгоритма.
АБВГ
№9 · ВИЗУАЛЬНАЯ НАВИГАЦИЯ
5 ПАР · 2 БАЛЛА
9. Признак на экране и действие оператора
Сопоставь визуальный признак на видеопотоке с правильным действием оператора при управлении беспилотным аппаратом. Каждую пару используй один раз.
Горизонт на изображении заметно наклонён
Наземный ориентир быстро увеличивается в кадре
Ориентир смещается к краю изображения
На изображении появились повторяющиеся резкие смещения
Визуальная метка исчезла из-за препятствия
Снизить интенсивность управления и оценить устойчивость видеосигнала
Плавно скорректировать крен, контролируя изменение положения горизонта
Уменьшить скорость сближения и проверить высоту
Не продолжать манёвр вслепую, а перейти к безопасному режиму ожидания или возврата
Изменить направление так, чтобы ориентир вернулся в заданную область кадра