
№1 · Схема движения
1. Робот, следующий по линии
Дополни схему робота, который движется по чёрной линии: добавь недостающие соединения между датчиками, контроллером и двигателями. Стрелками покажи направление передачи сигналов.
Ф.И.
Класс
Разберём, из каких узлов состоит робот и как команды превращаются в действия. Потренируемся читать схемы управления и выбирать подходящие решения.
№1 · Схема движения
Дополни схему робота, который движется по чёрной линии: добавь недостающие соединения между датчиками, контроллером и двигателями. Стрелками покажи направление передачи сигналов.
№2 · Датчики
Покажи на схеме, как робот обнаруживает препятствие: дорисуй соединения ультразвукового датчика с контроллером и контроллера с двумя двигателями. Подпиши направление сигналов.
№3 · Манипулятор
Дострой рабочий орган манипулятора: изобрази две симметричные губки захвата, которые смогут удерживать цилиндрический предмет между ними. Обозначь ось вращения губок.
№4 · Передача движения
Дополни кинематическую схему ременной передачи: соедини ведущий и ведомый шкивы ремнём и стрелками укажи направление вращения. Сохрани разные размеры шкивов.
№5 · Робот-транспортёр
Построй на клетчатом поле маршрут мобильного робота от старта до финиша. Робот должен объехать препятствие слева и затем двигаться прямо к финишу. Используй только горизонтальные и вертикальные отрезки.
№6 · Сортировка
Дополни схему робота-сортировщика: проведи связи от датчика цвета к контроллеру и от контроллера к двум исполнительным механизмам. Покажи стрелками поток информации и действие механизма.
№7 · Радиоуправление
Построй схему управления роботом с пульта: соедини пульт, приёмник, контроллер и двигатели. Отдельно покажи канал передачи радиосигнала.
№8 · Подъёмный механизм
Дострой модель подъёмного механизма: добавь трос от барабана к платформе и укажи стрелками направление вращения барабана и движения платформы вверх.
№9 · Световая индикация
Разработай на схеме систему световой индикации робота: соедини контроллер с двумя светодиодами и подпиши, какой сигнал должен показывать каждый светодиод: готовность или препятствие.
№10 · Аварийная остановка
Дополни блок-схему управления роботом: добавь отсутствующие стрелки и подпиши обе ветви условия «есть препятствие?». Алгоритм должен приводить к остановке при обнаружении препятствия и к движению при свободном пути.
№1 · Последовательность
Расставьте этапы сборки робота в правильном порядке: от подготовки деталей до проверки модели.
+10 заданий в этом листе
Зарегистрируйтесь — и соберите свой рабочий лист по этой теме за минуту: заданий столько, сколько нужно.
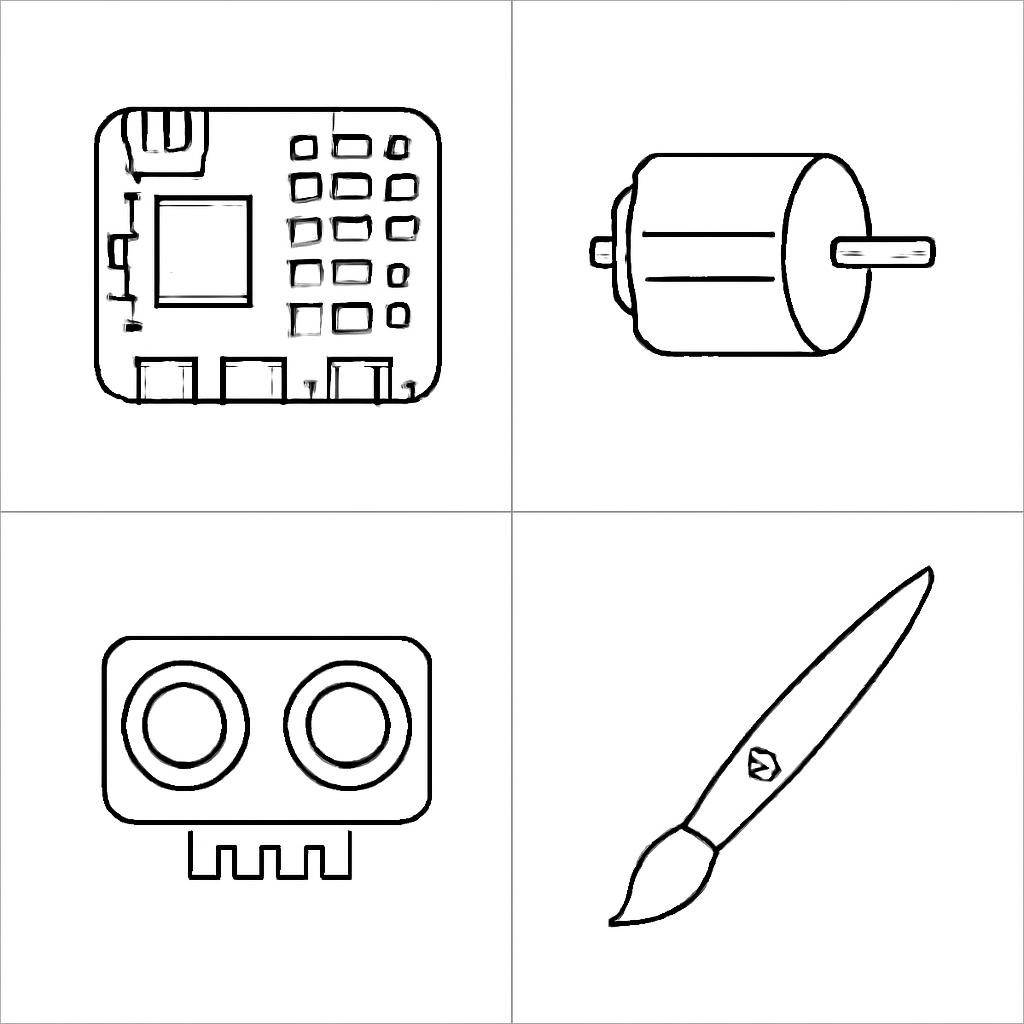
№2 · Лишняя картинка
Рассмотрите четыре изображения и найдите лишнее: три объекта относятся к робототехнической системе, а один — нет.
 АБВГ
№3 · Схема
Рассмотрите схему взаимодействия устройств. Назовите устройство, которое получает программу и передаёт команды двигателю.
Схема передачи сигнала и команды
№4 · Таблица
Заполните пропуски в таблице: определите назначение каждого компонента робототехнической системы.
| Компонент | Назначение | Пример действия |
|---|---|---|
| Датчик | Обнаруживает препятствие | |
| Контроллер | Передаёт команду исполнительному устройству | |
| Электродвигатель | Вращает колесо | |
| Программа | Определяет реакцию на сигнал датчика |
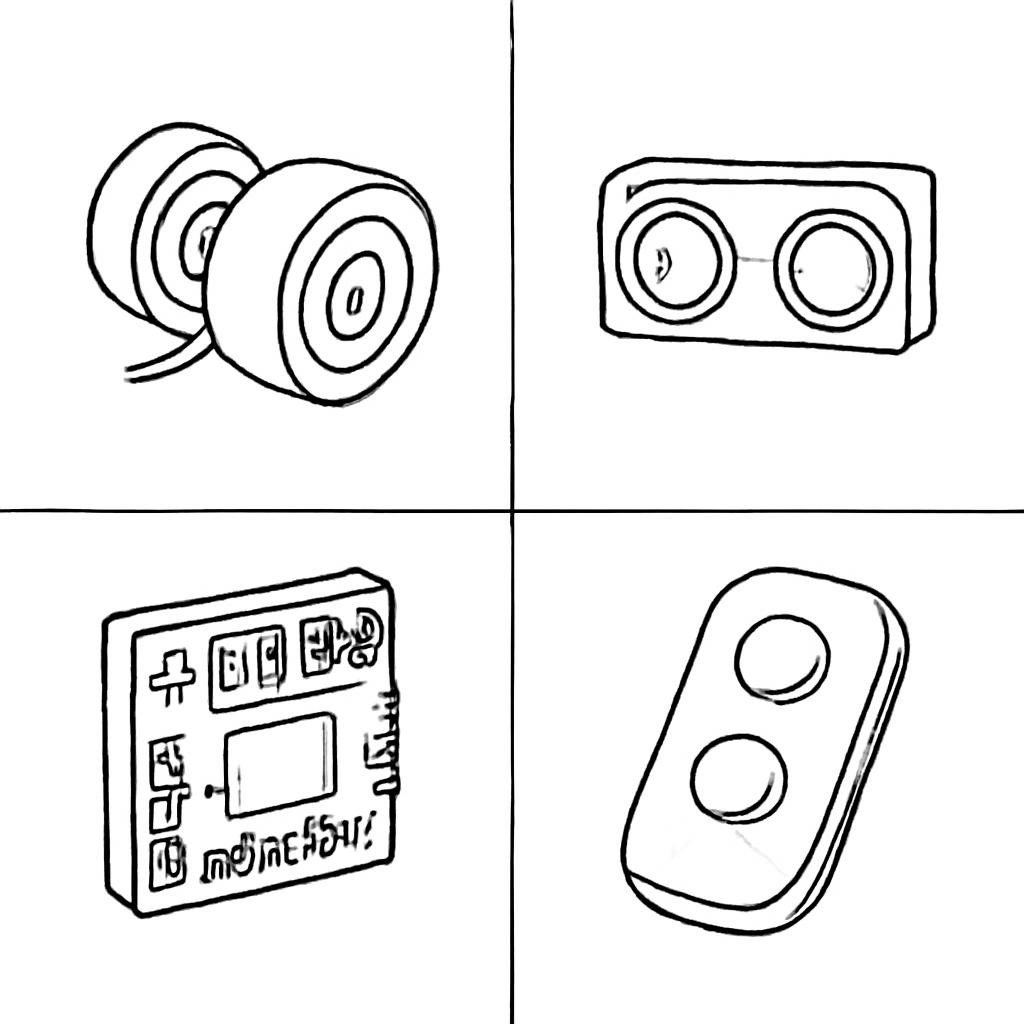
№5 · Соединение
Соедините каждый термин с подходящим определением.
 АБВГ
№6 · Распределение
Распределите примеры по двум категориям: автономное управление и управление оператором.
Слова для распределения: Оператор запускает захват детали нажатием кнопки, Робот останавливается перед препятствием по сигналу датчика, Оператор задаёт движение робота с пульта, Человек меняет направление робота с телефона, Робот движется по линии, распознавая её датчиком, Робот включает свет при уменьшении освещённости
Автономное управление
Управление оператором
№7 · Истина или ложь
Определите истинность утверждений по теме управления роботами и безопасной работы с моделью.
№8 · Последовательность
Расположите действия при проверке простой программы робота в правильном порядке.
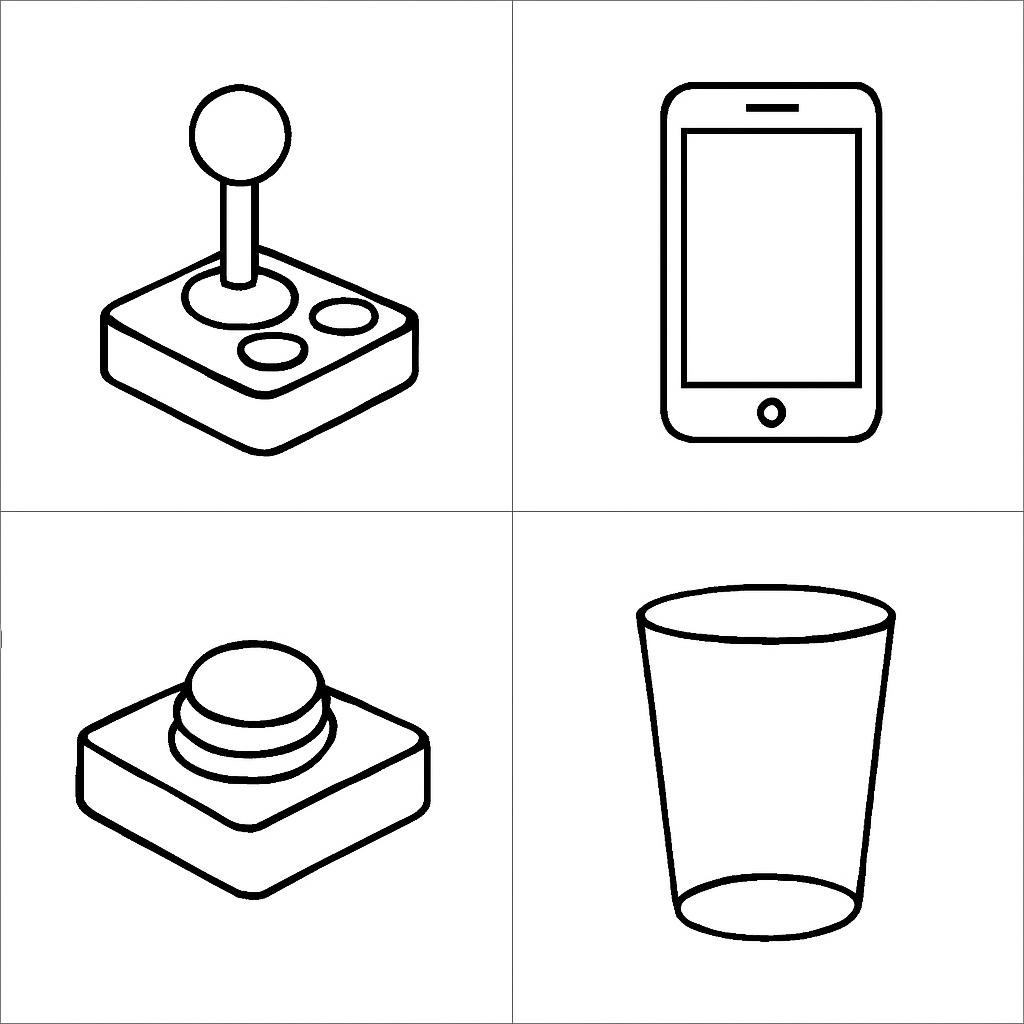
№9 · Лишняя картинка
Найдите лишнее изображение: три объекта могут использоваться для передачи команд роботу, а один не относится к управлению.
 АБВГ
№10 · Вопросы по картинке
Рассмотрите иллюстрацию и ответьте на вопросы. На схеме буква А обозначает датчик, буква Б — контроллер, буква В — двигатель.
Схема взаимодействия компонентов робота
Создайте уникальный лист по своей теме
Зарегистрируйтесь бесплатно — лист сохранится в личном кабинете, откуда его можно скачать в PDF и распечатать.
В листе 20 заданий: математический рисунок, реши задачу, последовательность, найди лишнюю картинку, таблица, соедини слово и картинку, распределение, истина / Ложь.
Да, задания ориентированы на школьную программу по технологии для 7 класса по ФГОС.
Да. После регистрации лист открывается в конструкторе: задания можно заменить, перегенерировать или добавить новые.


